从微秒响应到自主避障:月球与火星巡视器的智能决策演进
引言:深空探测中的“时空延迟”挑战
在人类探索深空的历程中,通信延迟始终是难以逾越的物理壁垒。
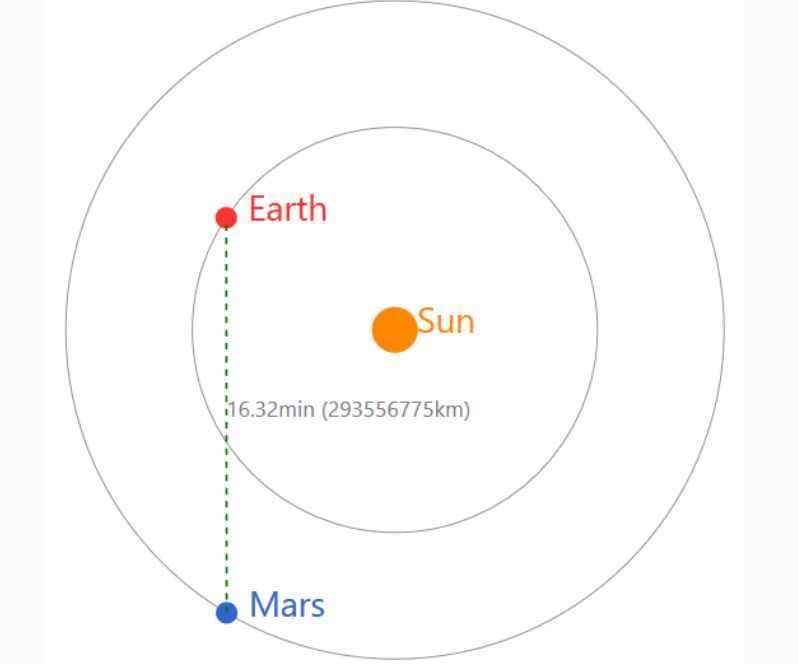
以火星探测为例,地火之间的单程电磁波信号传输时间在4分钟至24分钟之间浮动;而在更遥远的外太阳系探测任务中,信号延迟可长达数小时。
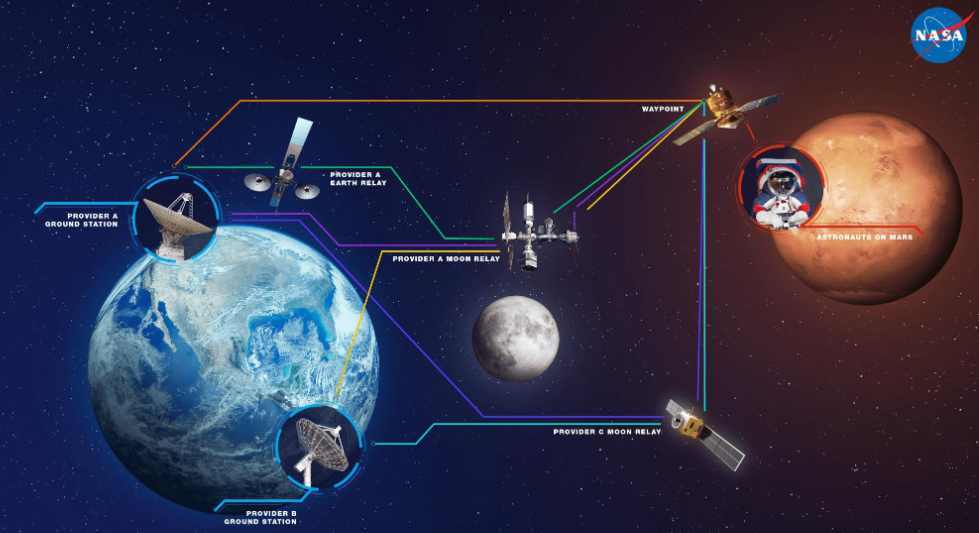
这种物理距离带来的“时空断连”,意味着探测器在面对表面突发地形障碍、沙尘暴以及系统故障时,无法依赖地球控制中心的实时指令。
2026年10月,随着多项国际深空探测计划的推进,如何在极端受限的硬件条件下提升探测器的“自主决策能力”(Autonomous Decision-Making),成为了深空计算工程的核心议题。
一、硬件约束与抗辐射架构设计
深空计算环境与地面数据中心存在天壤之别。
首先,高能宇宙射线与太阳耀斑带来的高能粒子会导致半导体器件产生单晶格损伤与单事件翻转(SEU)。
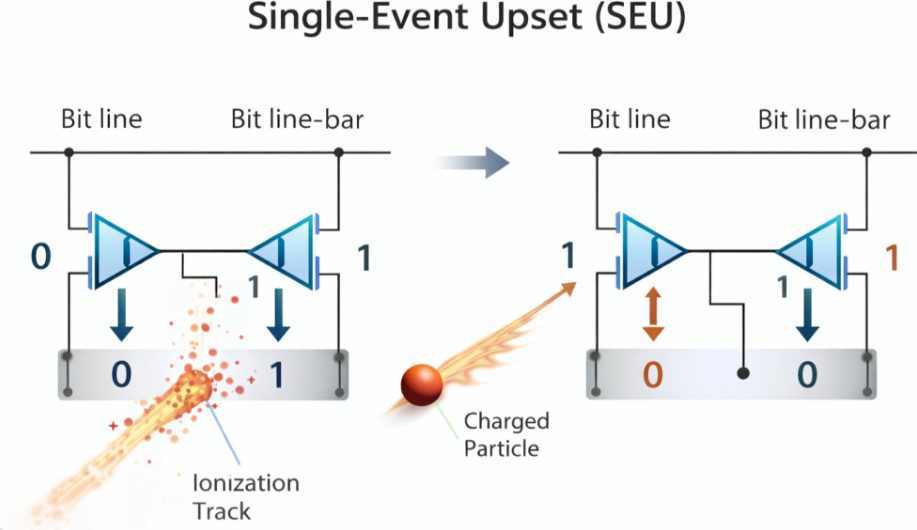
这要求星载芯片必须采用特殊的抗辐射加固(Rad-Hard)工艺。
然而,传统的加固芯片为了保证稳定性,往往牺牲了计算性能,其制程通常滞后于消费级芯片数个世代。

为了解决“高算力需求”与“抗辐射安全性”之间的矛盾,现代深空计算采用了“非对称异构容错架构”。
系统将计算任务分为核心控制与智能感知两层:
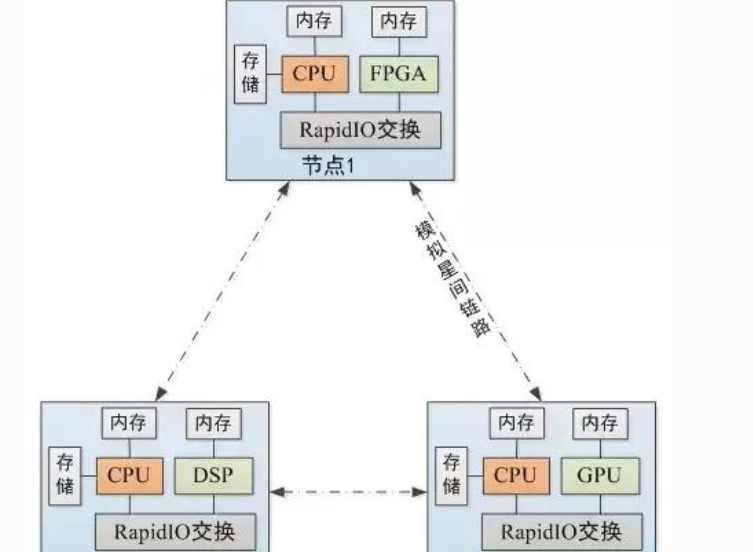
核心控制层由高可靠性、低主频的加固处理器构建,运行确定性实时操作系统(RTOS);智能感知与路径规划层则采用多核CPLD/FPGA或针对AI加速的特定域架构(DSA)。

通过三重模块冗余(TMR)与软件层面的校验重试机制,在容许局部硬件翻转的前提下,实现了百TOPS级别的边缘算力输出。
二、基于计算机视觉的视觉里程计与地形相对导航
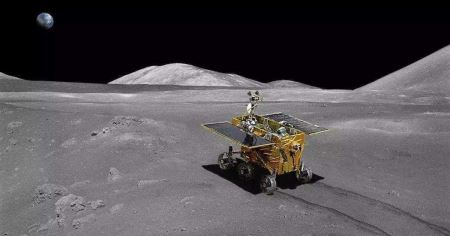
在无GPS等卫星导航系统支持的异星表面,巡视器(Rover)必须依靠自身的传感器进行定位与建模。
地形相对导航(Terrain-Relative Navigation,简称TRN)与视觉里程计(Visual Odometry,简称VO)是实现自主避障的核心技术。
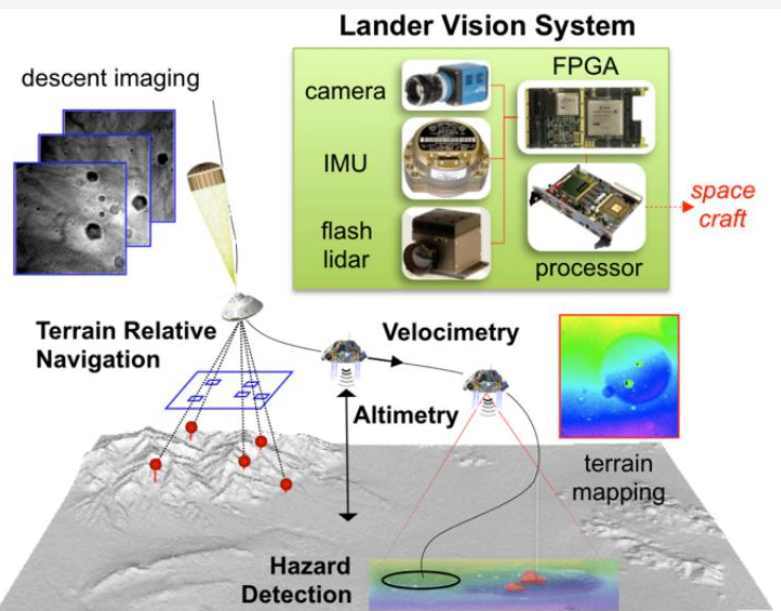
根据美国国家航空航天局(NASA)喷气推进实验室(JPL)在“毅力号”火星车上的工程验证,传统视觉里程计在复杂地形下存在严重的累积漂移。
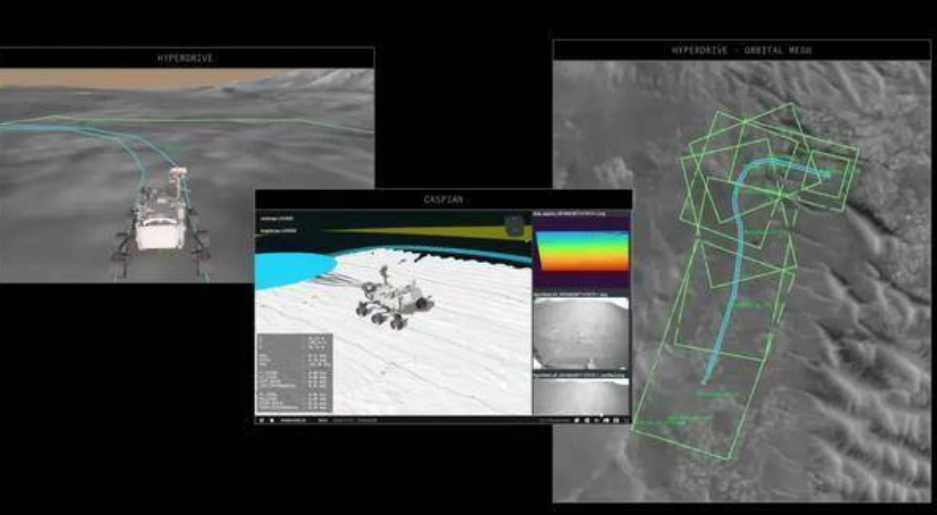
2026年的最新系统引入了基于硬件加速的稀疏特征点提取与多传感器融合算法(SLAM)。
探测器在降落及行驶过程中,通过双目相机实时抓取地表岩石与坑洼的特征几何结构,并将其与高分辨率轨道卫星预先绘制的地形图进行实时匹配。
这一过程要求算法在数十毫秒内完成百万级点云数据的匹配计算,保证了探测器在无人工干预的情况下,依然能够实现亚米级的定位精度。
三、受限资源下的自主路径规划与状态评估
有了精准的自定位信息后,探测器需要自主规划最优路径。
深空巡视器的路径规划不仅要考虑“距离最短”,更要评估“安全风险”与“能源消耗”。
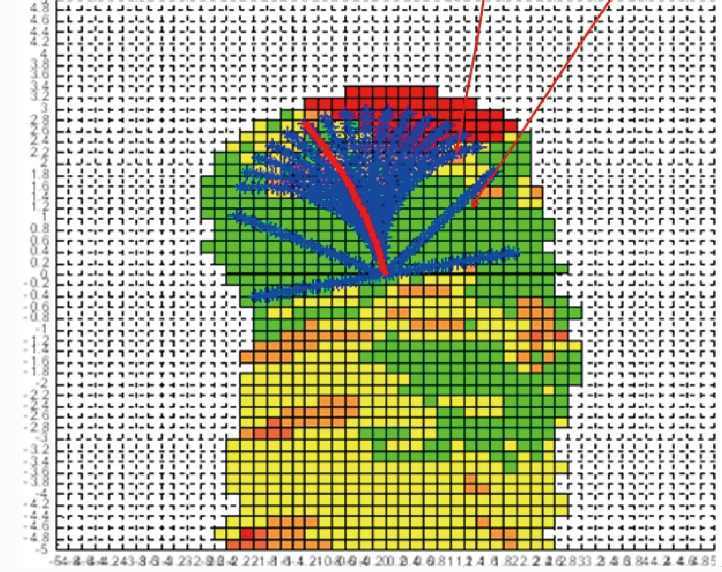
在地形起伏剧烈的区域,斜坡角度、松软沙地沉降率以及前方障碍物高度都是影响安全的关键参数。
在算法层面,深空系统从早期的静态A*算法演进为基于评估价值函数的动态概率栅格图算法。
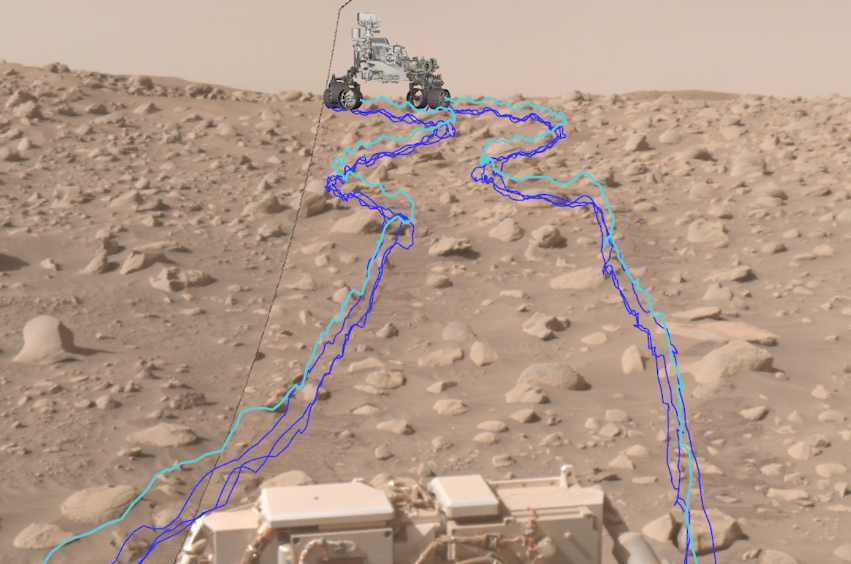
理论上,麻省理工学院(MIT)自治系统实验室的相关研究表明,将不确定性表达(Uncertainty Quantification)引入路径规划,能够显著降低巡视器陷车风险。
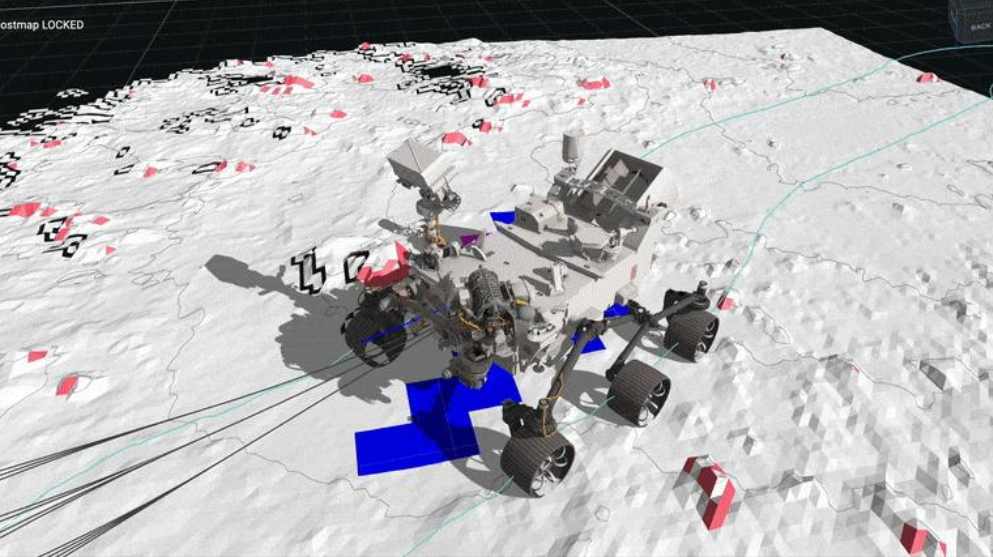
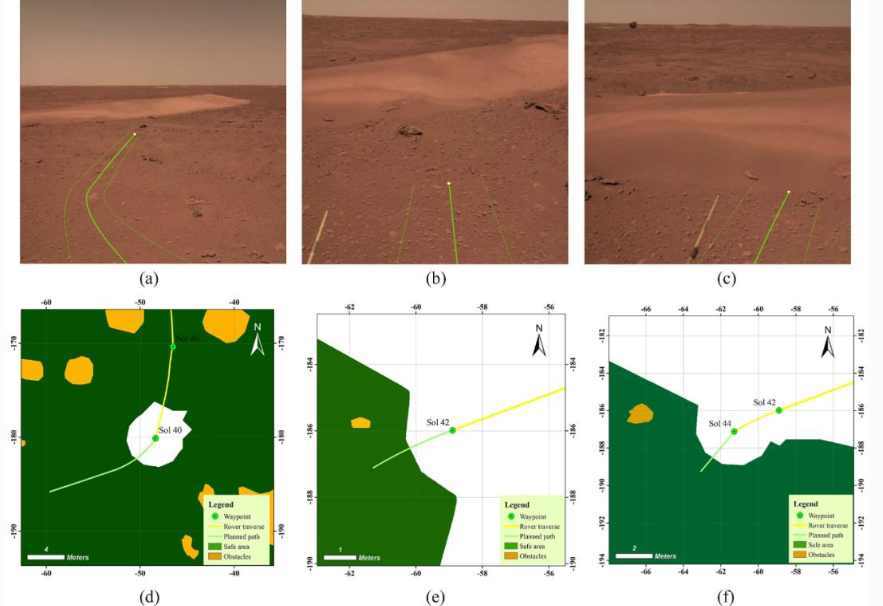
探测器通过神经元网络对前方地形进行实时语义分割,将不同地貌赋予安全权重,并在本地计算集群中快速推演数十种行驶轨迹。
如果发现预定路线存在高风险沉降区域,系统会在不等待地面指令的情况下,自主重新规划绕行路线。
四、断连条件下的科学目标自主选择
除了安全行驶,深空探测的最终目标是获取高效的科学数据。
传统模式下,探测器将拍摄的所有图像与光谱数据传回地球。
由科学家人工挑选有价值的岩石目标,再下发采样指令。
然而,深空通信带宽极度珍贵,每日能够传输的数据总量十分有限。
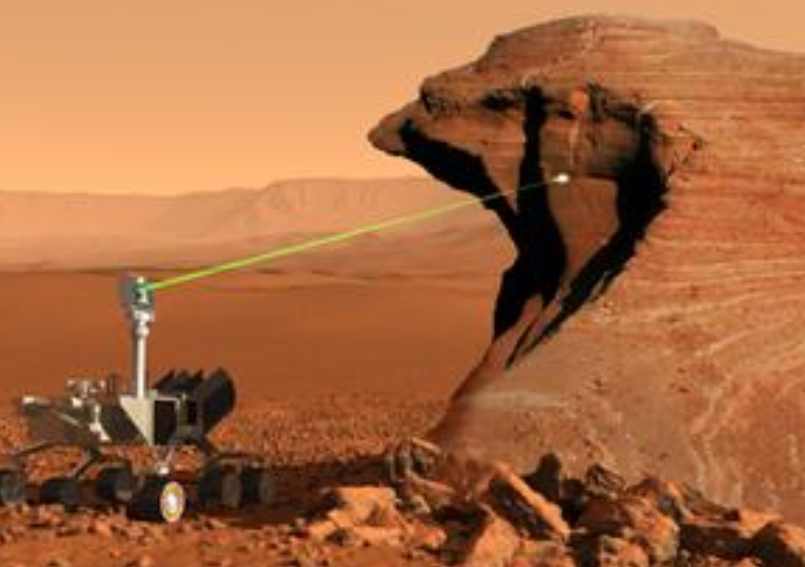
为此,自主科学选择(Autonomous Science Target Selection)技术应运而生。
通过在星载系统部署轻量化深度学习分类器,探测器可以在采集图像后,自动分析岩石的分层结构、矿物成分光谱以及异常纹理。
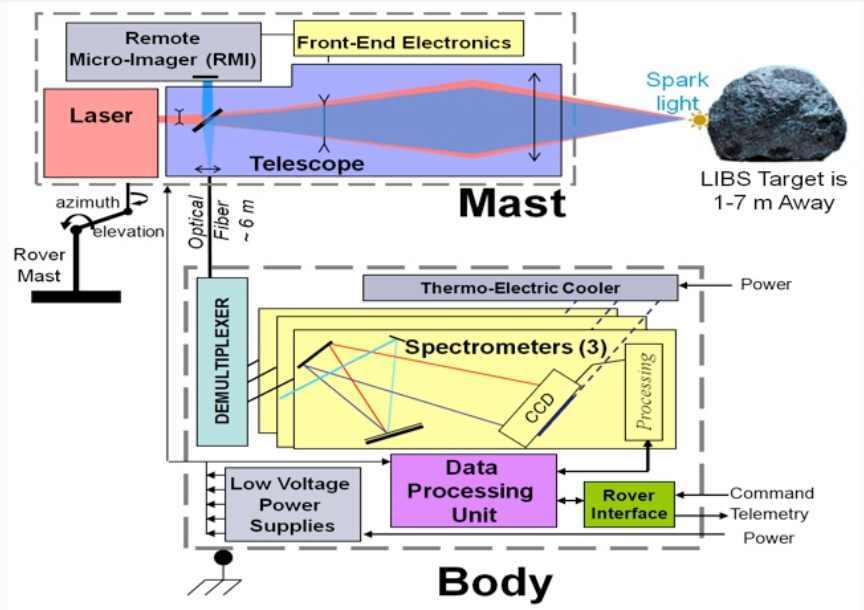
系统依据预设的科学价值评分函数,优先将具有潜在科学发现价值的数据进行高倍率无损压缩并优先回传,甚至自主控制激光诱导击穿光谱仪(LIBS)对高价值目标进行打靶分析。
五、未来展望:深空群智协同与自主演进
展望未来,深空计算将从“单体自主”向“群智协同”演进。
无论是月球科研站构建,还是小行星带探测,多机协同(包括轨道器、着陆器、巡视器以及无人飞艇)将成为常态。
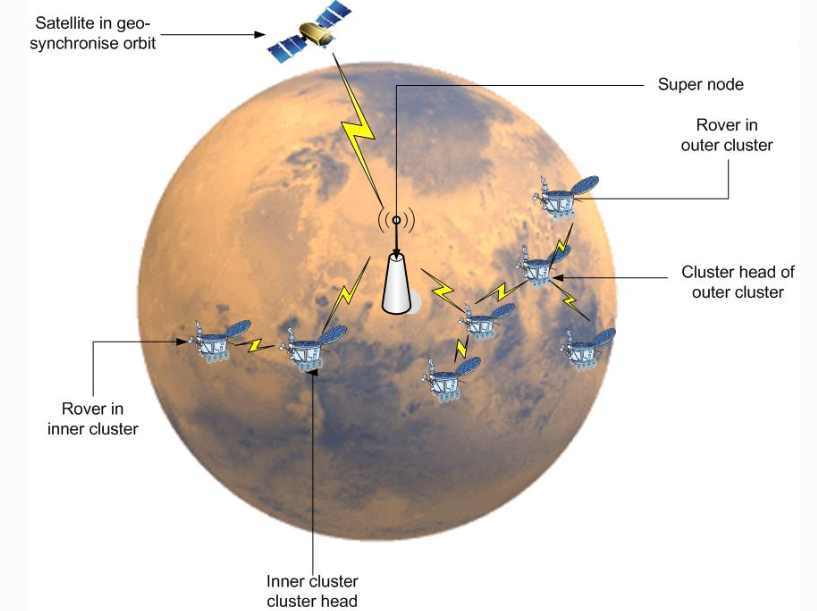
通过构建去中心化的星间网状网络(Mesh Network),各节点可以共享感知数据与计算资源。
当某个节点受到辐射干扰导致算力受限时,其他节点可动态接管其路径规划任务。
这种具备容错性与高度自治能力的分布式计算体系,将成为人类迈向更深邃宇宙的坚实技术基石。
OlmoEarth v1.3发布:Ai2推出全球卫星嵌入模型
Ai2(艾伦人工智能研究所)今日发布了一款卫星地图嵌入模型OlmoEarth v1.3,并为全球范围提供了多种分辨率下预先计算好的年度嵌入数据,同时配套推出了基于浏览器的地图制作工具。该模型能够将一年的卫星观测数据压缩成数值指纹,最小分辨率下每个指纹对应10米乘10米的地面区域,同时也提供64平方米和128米分辨率的版本。
这种数值指纹捕捉的模式信息,可供其他软件用于区分农田、森林、矿区等不同类型的地表覆盖。
此前,使用OlmoEarth的主要方式是通过OlmoEarth Studio进行微调,针对每项任务训练一个模型,再将其应用于卫星数据以生成地图。
这种方式需要大量图形处理单元资源,以及下载和存储影像的能力。
此次发布的OlmoEarth嵌入浏览器是一款基于浏览器的地图制作工具。
这意味着任何人都可以将OlmoEarth用于实际工作,从追踪时间变化到寻找相似地点,无需注册登录即可使用。
嵌入数据代表了模型从数百万张卫星图像中学习到的内容。
OlmoEarth会读取一年的雷达图像及相关数据,包括Sentinel-1、Sentinel-2和Landsat的数据。
Sentinel和Landsat是提供地球互补视角的卫星任务:Sentinel-1测量雷达反射信号,而Sentinel-2和Landsat则捕捉可见光和红外波长的光线。
该公司表示,与以往版本的OlmoEarth模型相比,v1.3是其训练成本最低的模型。
其训练所用计算时间仅为最新版本(v1.2)的53%,为第一版(v1)的18%,碳排放量也分别仅为两者的50%和22%。
不过v1.2仍是一款强大的微调模型,对研究机构和合作实验室而言依然具有价值。
这些模型在现实世界中的应用场景 这些卫星模型有助于压缩跨越时间和空间的大量数据,这对于理解地球的变化方式非常有用。
在秘鲁马德雷德迪奥斯地区,围绕拉潘帕的非法金矿开采活动在2017年和2018年达到顶峰,在坦博帕塔国家保护区缓冲区内清除了超过1200公顷的森林。
亚马逊保护团队的MAAP监测项目报告了这一活动。
2019年2月,秘鲁的"水银行动"关闭了大部分采矿作业。
我们如何得知这一事实? 嵌入数据给出了明确答案。
无需进行模型训练,仅通过比较不同年份的数据像素,观察2016年至2020年间的情况,可以清晰看到南部矿区带内有明显的向东扩张趋势:显著变化区域达34平方公里。
而同样的比较放在2020年至2024年间,这一面积降至9平方公里。
关闭行动的效果显而易见。
Ai2表示,对许多团队来说,针对某个想法测试OlmoEarth通常意味着需要进行一次微调运行,这是一项耗时数小时、成本高昂的艰巨任务。
而在浏览器工具中,初步分析仅需几秒钟即可完成。
仅凭少量标签对某个区域进行分析,无需使用GPU。
当某项任务确实需要进行微调实验时,嵌入数据可以帮助判断该实验是否值得投入计算时间,以及模型存在哪些不足之处。
揽月着陆器无人飞行:1次载荷不超50kg,中国登月时间能更快吗?
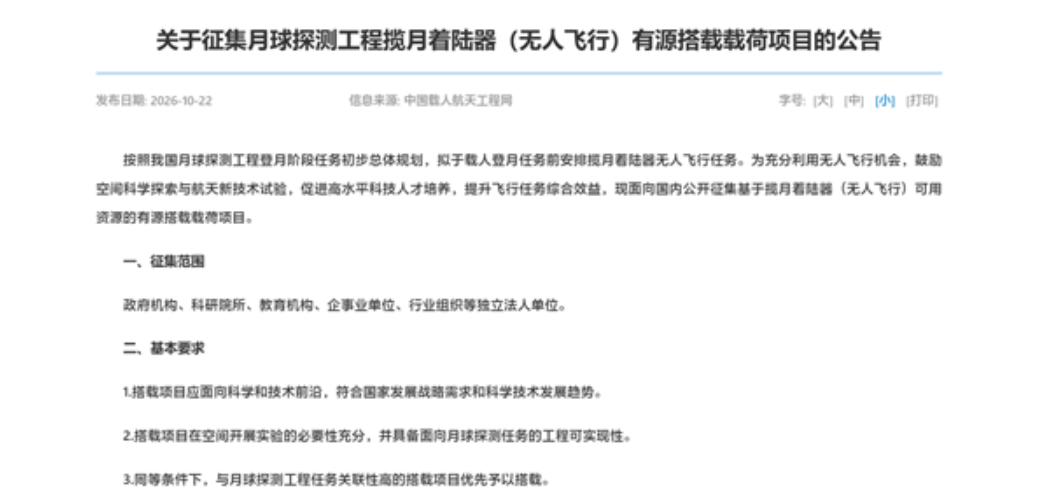
好消息!中国载人航天宣布,揽月着陆器(无人飞行)载荷征集来了,这虽然说是着陆器的一次征集,但也说明了我国整个载人登月计划的执行稳定推动问题,那什么时候执行呢? 从当下我国锁定登月目标来讲,这没有任何的变化,就是预计在2030年前完成载人登月任务,所以,这是值得期待的。只不过,会不会提前多久,这个可能会看我国整个月球任务的进度情况,一般来说,从个人的角度来讲,应该就是在2029年左右进行,不太可能直接踩到线上来是吧,那下面我们就先看看着陆器的问题。
揽月着陆器要无人飞行:1次载荷不超50kg 对于揽月着陆器来说,其实这是我国月球计划之下最为核心的部分,因为要上月球,月球着陆器就是核心,它是带航天员,物资等上月球的关键。
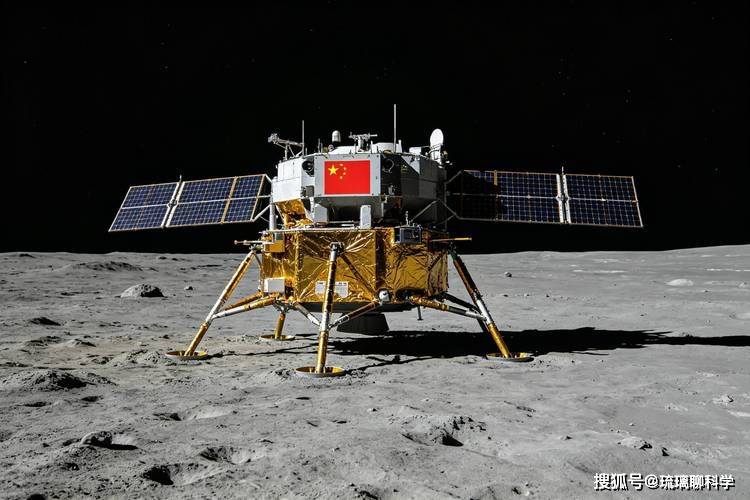
按照我国针对揽月着陆器的设计来看,由登月舱和推进舱组成,主要用于环月轨道与月表间的航天员运输,可搭载2名航天员往返,并可携带月球车和科学载荷,是航天员驻月期间的月面生活中心、能源中心及数据中心。
只不过,这里大家看到2人不要误解,我国首次登月任务计划是3人前往月球,到月球表面是2人,这个要分开,这也说明了其中1人是在轨支持任务了。
所以,这一次我国发布的揽月着陆器进行无人飞行任务,那也说明了我国在正式“载人登月”前,要进行测试,确保各个航天器,火箭等系统的稳定性,这都是常态化的事情。
也就是借用这样的机会,我国推动一次无人上月球的测试,按照说明情况来看——这一次征集的载荷,单次任务搭载载荷总质量不超过50kg,总功耗一般不超过100W,这也说明了给出的空间还是较大,具体搭载什么,可能需要在后续公布了才知道。
所以,针对这一次任务来说,也是值得期待的,要进行无人飞行任务了,在无人飞行之后,必然也就会推动载人登月任务的执行,同时,要发射月面着陆器的话,我国登月火箭系统等方面的测试,也会到来,而且本身从方案来讲,我国是要利用2枚火箭来执行任务,那就是先采用两枚运载火箭分别将月面着陆器(“揽月”)和载人飞船(“梦舟”)送至地月转移轨道。
这说明了可以单独发射月面着陆器测试,但要测试整个系统的话,那肯定也是要进行梦舟飞船的发射测试才行,这还是组合体,具体的安排,就看我国后面航天中心公布了再看看。
中国2030年前登月,能更快吗? 的确,针对我国整个月球计划来说,一直都是说在2030年前登月,但是相对来说,快也不是没有可能的,我前面也说了,一般来说,在2029年左右的概率是最大的,因为在此前,我国深空探测实验室就给出了一个时间表,那就是在2029年-2030年前登月,这说明了最快还是有可能在2029年,只不过,这一切都是取决我国的整个月球计划的执行过程,只有执行了,才是确定性的。
而从如今的揽月着陆器的征集载荷问题来讲,其实也说明了我国很可能会加速推进了,可以说针对登月任务来说,提前进行测试,这完全也是可以理解的,毕竟测试就是最为核心的。
如果测试都没有问题,那下一步就可以进行载人登月,要是出现了一部分的问题,那还是可以进行相关性的调整,也是具有充足的时间,所以,其实节点还是足够了。
而且,我国在今年也宣布了要进行长征十号甲,梦舟一号飞船的测试,当下还没有给出明确的调整时间,要是整个都测试完成了,后续只需要进行升级测试就行了,毕竟这都是我国登月之下的先锋版。
同时,载人登月火箭依照初期的节点,也是在2027年进行测试,这些都是相互相的,那么,我们就等待时间的到来吧,我国反正也是多次对外公布了,载人登月稳定推进,那说明了一切都没有问题。
如果真的存在变化,我国肯定早就做好了说明准备,不会类似于要执行人了,临时进行任务的改变,大家完全可以放心,不排除我国更快的登月,至少在任务节点之下,都在加速推动之中,这就是趋势。
载人登月难不难? 对于载人登月来说,肯定是难得。
自从美国阿波罗计划之后,人类再也没有执行过载人登月,就算是美国重启载人登月任务——执行重返月球计划,美国也是面临各种困境,这不仅是烧钱的问题,还是技术上的问题,都是挑战性的。
当然,在载人登月的过程之中,也是推进人类走向深空的关键,所以,都进行。
那到底有多难? 如在执行载人登月任务的过程之中,对飞船要求有极强的变轨能力,因为登月舱要进行近月制动,其变轨速度大约在八九百米每秒,且要留相当的变轨能力从环月轨道返回月地转移轨道。
登月舱着陆月面和返回环月轨道的速度增量都接近两千米每秒,要实现这个速度,飞船一半以上的重量都是推进剂,而且还需要精确的测控能力,对地面具有动态观察能力,自主调整能力等等,这些都是任务之下的难题。
所以,如果很简单的话,世界上早就有很多国家都已经执行了载人登月任务了,也就是难,如今也没有看到多少国家突破,而且在阿波罗计划之后,当下也还没有谁完成过载人登月任务,这就是问题的根本。
那么,时间虽然紧张,但是在执行载人登月任务之下,我们必须确保每一次的任务都可以完美的执行,并且确保火箭,飞船等方面全面的稳定,具有安全性等之后,才会开启登月任务,前夕的无人测试就是确保的关键。
而我国这一次发布揽月着陆器要无人飞行,其实也就是其中测试的一部分,那么,我们期待早点到来,只要无人测试稳定了,那么载人登月的任务也就来了,这就是趋势。