飞了 8 年、绕了 9 圈:贝皮科伦坡终于甩掉推进舱,向水星做最后冲刺
9 月 3 日,欧洲航天局任务控制中心发出指令,欧日联合水星探测器 "贝皮科伦坡" 成功完成了一次关键分离 —— 承担了 8 年推进任务的水星转移模块(MTM)被自主切断四根机械撑杆,由弹簧装置缓缓推离,剩下两颗科学轨道器将独自完成最后约两个月的航程,预计11 月 21 日进入水星轨道。
这次分离看似只是一次常规的舱段分离,实则是整个任务最危险的节点之一。
由于水星距离地球超过1 亿公里,信号单程延迟超过 6 分钟,地面无法实时干预,探测器必须自主完成检测、切断、推离的全部操作。
欧空局舱段任务负责人埃尔萨蒙塔尼翁形容,这次操作 "相当于围绕另一颗行星重新发射了航天器"。
遥测数据传回后确认,一切与预期完全一致。
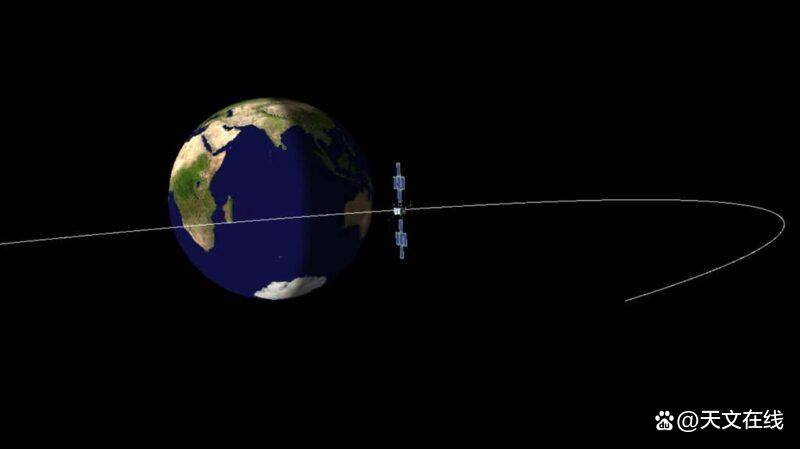
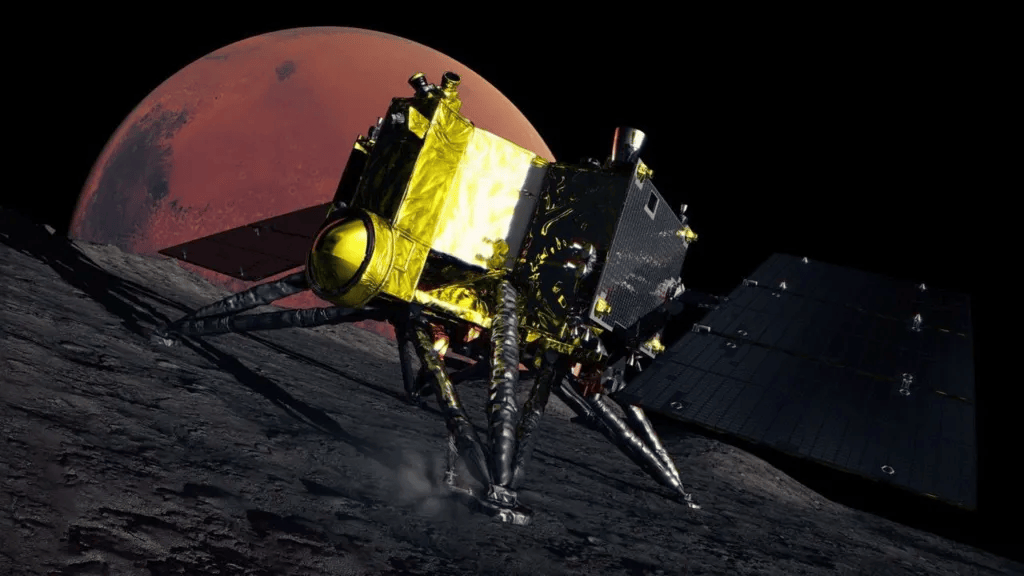
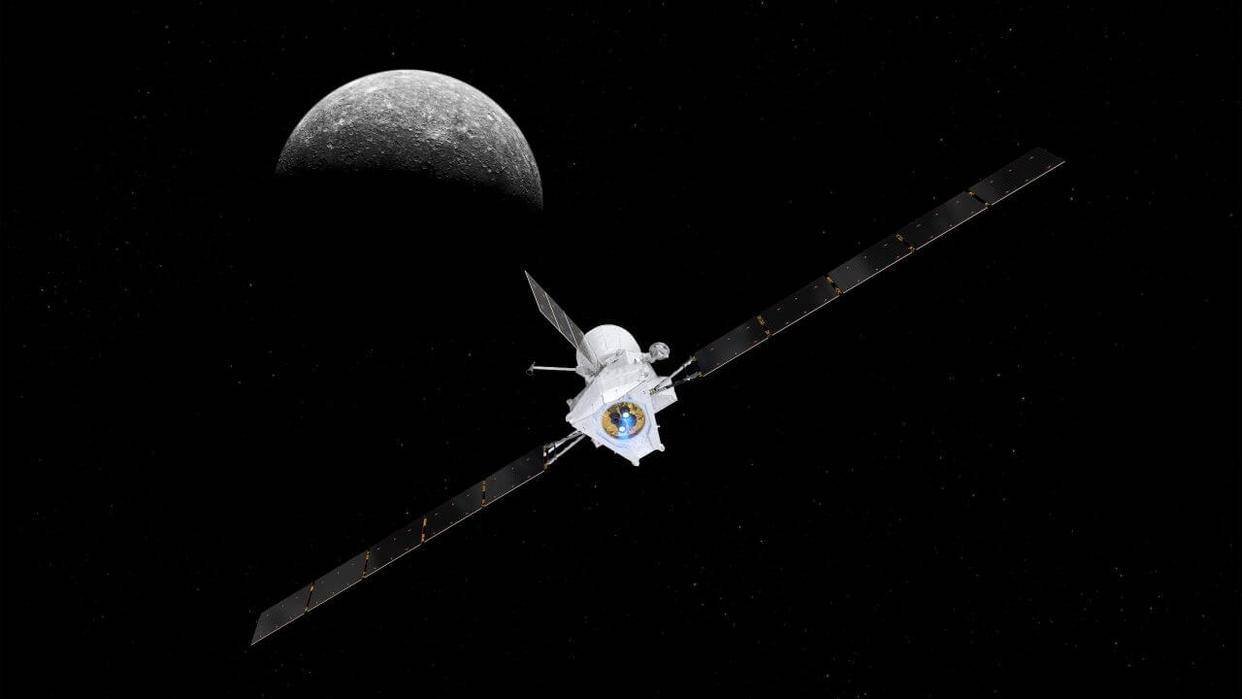 贝皮科伦坡探测器飞向水星艺术图 来源:ESA
要理解这次分离的分量,需要先理解水星探测到底有多难。
水星是太阳系中离太阳最近的行星,探测它的最大悖论在于:越靠近太阳,太阳引力越强,探测器速度越快,而进入水星轨道恰恰需要 "减速" 而非 "加速"。
这意味着探测器不能直接飞向水星,必须通过一次次行星飞掠(引力弹弓)来逐步消耗能量、降低速度,最终才能被水星引力捕获。
贝皮科伦坡的飞行轨迹就是一部引力弹弓的教科书案例。
自2018 年 10 月 20 日由阿丽亚娜 5 号火箭发射升空以来,探测器在近 8 年时间里完成了9 次行星飞掠——1 次地球飞掠、2 次金星飞掠、6 次水星飞掠,飞行里程逾100 亿公里。
每一次飞掠都在精确计算的轨道上擦过行星,利用行星引力一点点 "刹车",把相对于水星的速度降到可以被捕获的范围。
这种复杂的轨道设计,正是以任务命名的意大利数学家朱塞佩・"贝皮"・科伦坡的研究领域 —— 他在上世纪发现了水星的 3:2 自旋轨道共振,并首次提出利用金星引力弹弓探测水星的方案。
 引力弹弓轨道示意图 来源:NASA
贝皮科伦坡不是单一探测器,而是一个由三个部分组成的复合航天器。
水星转移模块(MTM)负责推进,采用太阳能电推进系统,在 8 年巡航中持续提供微弱但高效的推力;欧洲的水星行星轨道器(MPO)负责对水星表面、内部结构、重力场、地形和热辐射进行全面测绘;日本的水星磁层轨道器(昵称 "Mio")则专注于水星磁场、等离子体、尘埃和太阳风的研究。
两颗轨道器各有分工,入轨后将分别进入不同高度的极轨轨道,从不同维度对水星进行联合观测。
推进模块分离后,MPO 和 Mio 将以组合体状态继续飞行,直到 11 月 21 日抵达水星。
入轨时,MPO 将启动主发动机进行一系列制动点火,把组合体减速到可以被水星引力捕获的速度。
进入初始轨道后,两颗探测器还不会立刻分开 —— 它们要到12 月才完成分离,之后 MPO 通过持续点火逐步降低和精化自己的极轨轨道,到2027 年 3 月进入最终工作轨道,4 月开始常规科学探测。
整个标称科学任务为期 1 年,之后可能进行扩展任务。
 贝皮科伦坡三模块分解图 来源:ESA
人类对水星的探测历史充满了艰难和等待。
1974 年,NASA 的水手 10 号成为首个飞掠水星的探测器,但它只能在飞掠时短暂拍摄,无法进入轨道。
直到2011 年,NASA 的信使号才成为首个进入水星轨道的探测器,在 4 年轨道任务中彻底改变了人类对水星的认知 —— 确认了水星极地陨石坑中存在水冰,绘制了完整的表面地形图,发现了水星异常巨大的铁核。
信使号于 2015 年燃料耗尽后撞击水星表面结束任务。
贝皮科伦坡是人类历史上第三个水星探测器,也是首个由欧洲和日本联合实施的水星轨道任务。
它携带的科学载荷比信使号更全面,分辨率更高,将在信使号的基础上回答一系列更深层的问题:水星的未压缩密度为什么显著高于其他所有类地行星和月球?水星巨大的铁核到底是液态还是固态?水星的内在磁场是如何产生的?水星表面的挥发性物质从何而来?水星极地的水冰储量有多大?这些问题的答案,不仅关乎水星本身,更关乎太阳系内行星的形成和演化历史。
水星是一颗充满矛盾的行星。
它是太阳系最小的行星,却拥有比例最大的铁核 —— 核心半径占整个行星半径的约85%,这意味着水星的地幔极薄,与地球的结构截然不同。
它白天表面温度高达430°C,足以熔化铅,夜晚却骤降至-180°C,昼夜温差超过 600 度,是太阳系温差最大的行星。
它离太阳最近,却在极地永久阴影的陨石坑中保存着水冰。
它没有大气层,却拥有微弱但真实的内在磁场 —— 类地行星中除地球外唯一拥有全球磁场的行星。
这些矛盾恰恰是贝皮科伦坡要解开的谜题。
MPO 搭载了 11 台科学仪器,包括高分辨率成像仪、X 射线光谱仪、紫外光谱仪、激光高度计、磁力计和重力场测量设备,将对水星表面进行前所未有的精细测绘。
Mio 则携带了 5 台仪器,专注于水星磁层和空间环境的原位测量。
两颗轨道器协同工作,可以同时从水星表面和磁层两个维度进行观测,这是信使号单一探测器无法做到的。
推进模块的分离,标志着贝皮科伦坡任务从 "巡航阶段" 正式进入 "到达阶段"。
接下来的两个多月,两颗轨道器将在没有推进舱的状态下,依靠自身的姿控发动机和动量轮保持轨道,逐步逼近水星。
11 月 21 日的入轨制动将是另一个关键节点 —— 如果点火时间或角度出现偏差,探测器要么飞掠水星无法捕获,要么直接撞向水星表面。
整个任务团队正在为这一刻做最后的准备。
从 2018 年发射到 2026 年入轨,8 年的等待和 9 次精准的引力弹弓,贝皮科伦坡用最复杂的轨道设计,完成了人类对太阳系最内侧行星的又一次远征。
它的名字来自一位用数学计算揭示水星奥秘的科学家,而它的任务,正是要把那些数学计算变成真实的科学发现。
当 11 月 21 日发动机点火、探测器被水星引力捕获的那一刻,8 年的飞行将迎来真正的开始。
OlmoEarth v1.3发布:Ai2推出全球卫星嵌入模型
Ai2(艾伦人工智能研究所)今日发布了一款卫星地图嵌入模型OlmoEarth v1.3,并为全球范围提供了多种分辨率下预先计算好的年度嵌入数据,同时配套推出了基于浏览器的地图制作工具。该模型能够将一年的卫星观测数据压缩成数值指纹,最小分辨率下每个指纹对应10米乘10米的地面区域,同时也提供64平方米和128米分辨率的版本。
这种数值指纹捕捉的模式信息,可供其他软件用于区分农田、森林、矿区等不同类型的地表覆盖。
此前,使用OlmoEarth的主要方式是通过OlmoEarth Studio进行微调,针对每项任务训练一个模型,再将其应用于卫星数据以生成地图。
这种方式需要大量图形处理单元资源,以及下载和存储影像的能力。
此次发布的OlmoEarth嵌入浏览器是一款基于浏览器的地图制作工具。
这意味着任何人都可以将OlmoEarth用于实际工作,从追踪时间变化到寻找相似地点,无需注册登录即可使用。
嵌入数据代表了模型从数百万张卫星图像中学习到的内容。
OlmoEarth会读取一年的雷达图像及相关数据,包括Sentinel-1、Sentinel-2和Landsat的数据。
Sentinel和Landsat是提供地球互补视角的卫星任务:Sentinel-1测量雷达反射信号,而Sentinel-2和Landsat则捕捉可见光和红外波长的光线。
该公司表示,与以往版本的OlmoEarth模型相比,v1.3是其训练成本最低的模型。
其训练所用计算时间仅为最新版本(v1.2)的53%,为第一版(v1)的18%,碳排放量也分别仅为两者的50%和22%。
不过v1.2仍是一款强大的微调模型,对研究机构和合作实验室而言依然具有价值。
这些模型在现实世界中的应用场景 这些卫星模型有助于压缩跨越时间和空间的大量数据,这对于理解地球的变化方式非常有用。
在秘鲁马德雷德迪奥斯地区,围绕拉潘帕的非法金矿开采活动在2017年和2018年达到顶峰,在坦博帕塔国家保护区缓冲区内清除了超过1200公顷的森林。
亚马逊保护团队的MAAP监测项目报告了这一活动。
2019年2月,秘鲁的"水银行动"关闭了大部分采矿作业。
我们如何得知这一事实? 嵌入数据给出了明确答案。
无需进行模型训练,仅通过比较不同年份的数据像素,观察2016年至2020年间的情况,可以清晰看到南部矿区带内有明显的向东扩张趋势:显著变化区域达34平方公里。
而同样的比较放在2020年至2024年间,这一面积降至9平方公里。
关闭行动的效果显而易见。
Ai2表示,对许多团队来说,针对某个想法测试OlmoEarth通常意味着需要进行一次微调运行,这是一项耗时数小时、成本高昂的艰巨任务。
而在浏览器工具中,初步分析仅需几秒钟即可完成。
仅凭少量标签对某个区域进行分析,无需使用GPU。
当某项任务确实需要进行微调实验时,嵌入数据可以帮助判断该实验是否值得投入计算时间,以及模型存在哪些不足之处。
揽月着陆器无人飞行:1次载荷不超50kg,中国登月时间能更快吗?
好消息!中国载人航天宣布,揽月着陆器(无人飞行)载荷征集来了,这虽然说是着陆器的一次征集,但也说明了我国整个载人登月计划的执行稳定推动问题,那什么时候执行呢? 从当下我国锁定登月目标来讲,这没有任何的变化,就是预计在2030年前完成载人登月任务,所以,这是值得期待的。只不过,会不会提前多久,这个可能会看我国整个月球任务的进度情况,一般来说,从个人的角度来讲,应该就是在2029年左右进行,不太可能直接踩到线上来是吧,那下面我们就先看看着陆器的问题。
揽月着陆器要无人飞行:1次载荷不超50kg 对于揽月着陆器来说,其实这是我国月球计划之下最为核心的部分,因为要上月球,月球着陆器就是核心,它是带航天员,物资等上月球的关键。
按照我国针对揽月着陆器的设计来看,由登月舱和推进舱组成,主要用于环月轨道与月表间的航天员运输,可搭载2名航天员往返,并可携带月球车和科学载荷,是航天员驻月期间的月面生活中心、能源中心及数据中心。
只不过,这里大家看到2人不要误解,我国首次登月任务计划是3人前往月球,到月球表面是2人,这个要分开,这也说明了其中1人是在轨支持任务了。
所以,这一次我国发布的揽月着陆器进行无人飞行任务,那也说明了我国在正式“载人登月”前,要进行测试,确保各个航天器,火箭等系统的稳定性,这都是常态化的事情。
也就是借用这样的机会,我国推动一次无人上月球的测试,按照说明情况来看——这一次征集的载荷,单次任务搭载载荷总质量不超过50kg,总功耗一般不超过100W,这也说明了给出的空间还是较大,具体搭载什么,可能需要在后续公布了才知道。
所以,针对这一次任务来说,也是值得期待的,要进行无人飞行任务了,在无人飞行之后,必然也就会推动载人登月任务的执行,同时,要发射月面着陆器的话,我国登月火箭系统等方面的测试,也会到来,而且本身从方案来讲,我国是要利用2枚火箭来执行任务,那就是先采用两枚运载火箭分别将月面着陆器(“揽月”)和载人飞船(“梦舟”)送至地月转移轨道。
这说明了可以单独发射月面着陆器测试,但要测试整个系统的话,那肯定也是要进行梦舟飞船的发射测试才行,这还是组合体,具体的安排,就看我国后面航天中心公布了再看看。
中国2030年前登月,能更快吗? 的确,针对我国整个月球计划来说,一直都是说在2030年前登月,但是相对来说,快也不是没有可能的,我前面也说了,一般来说,在2029年左右的概率是最大的,因为在此前,我国深空探测实验室就给出了一个时间表,那就是在2029年-2030年前登月,这说明了最快还是有可能在2029年,只不过,这一切都是取决我国的整个月球计划的执行过程,只有执行了,才是确定性的。
而从如今的揽月着陆器的征集载荷问题来讲,其实也说明了我国很可能会加速推进了,可以说针对登月任务来说,提前进行测试,这完全也是可以理解的,毕竟测试就是最为核心的。
如果测试都没有问题,那下一步就可以进行载人登月,要是出现了一部分的问题,那还是可以进行相关性的调整,也是具有充足的时间,所以,其实节点还是足够了。
而且,我国在今年也宣布了要进行长征十号甲,梦舟一号飞船的测试,当下还没有给出明确的调整时间,要是整个都测试完成了,后续只需要进行升级测试就行了,毕竟这都是我国登月之下的先锋版。
同时,载人登月火箭依照初期的节点,也是在2027年进行测试,这些都是相互相的,那么,我们就等待时间的到来吧,我国反正也是多次对外公布了,载人登月稳定推进,那说明了一切都没有问题。
如果真的存在变化,我国肯定早就做好了说明准备,不会类似于要执行人了,临时进行任务的改变,大家完全可以放心,不排除我国更快的登月,至少在任务节点之下,都在加速推动之中,这就是趋势。
载人登月难不难? 对于载人登月来说,肯定是难得。
自从美国阿波罗计划之后,人类再也没有执行过载人登月,就算是美国重启载人登月任务——执行重返月球计划,美国也是面临各种困境,这不仅是烧钱的问题,还是技术上的问题,都是挑战性的。
当然,在载人登月的过程之中,也是推进人类走向深空的关键,所以,都进行。
那到底有多难? 如在执行载人登月任务的过程之中,对飞船要求有极强的变轨能力,因为登月舱要进行近月制动,其变轨速度大约在八九百米每秒,且要留相当的变轨能力从环月轨道返回月地转移轨道。
登月舱着陆月面和返回环月轨道的速度增量都接近两千米每秒,要实现这个速度,飞船一半以上的重量都是推进剂,而且还需要精确的测控能力,对地面具有动态观察能力,自主调整能力等等,这些都是任务之下的难题。
所以,如果很简单的话,世界上早就有很多国家都已经执行了载人登月任务了,也就是难,如今也没有看到多少国家突破,而且在阿波罗计划之后,当下也还没有谁完成过载人登月任务,这就是问题的根本。
那么,时间虽然紧张,但是在执行载人登月任务之下,我们必须确保每一次的任务都可以完美的执行,并且确保火箭,飞船等方面全面的稳定,具有安全性等之后,才会开启登月任务,前夕的无人测试就是确保的关键。
而我国这一次发布揽月着陆器要无人飞行,其实也就是其中测试的一部分,那么,我们期待早点到来,只要无人测试稳定了,那么载人登月的任务也就来了,这就是趋势。