4700万英镑加盟,帕莱斯特拉替补登场迎来切尔西首秀!背后故事令人动容!
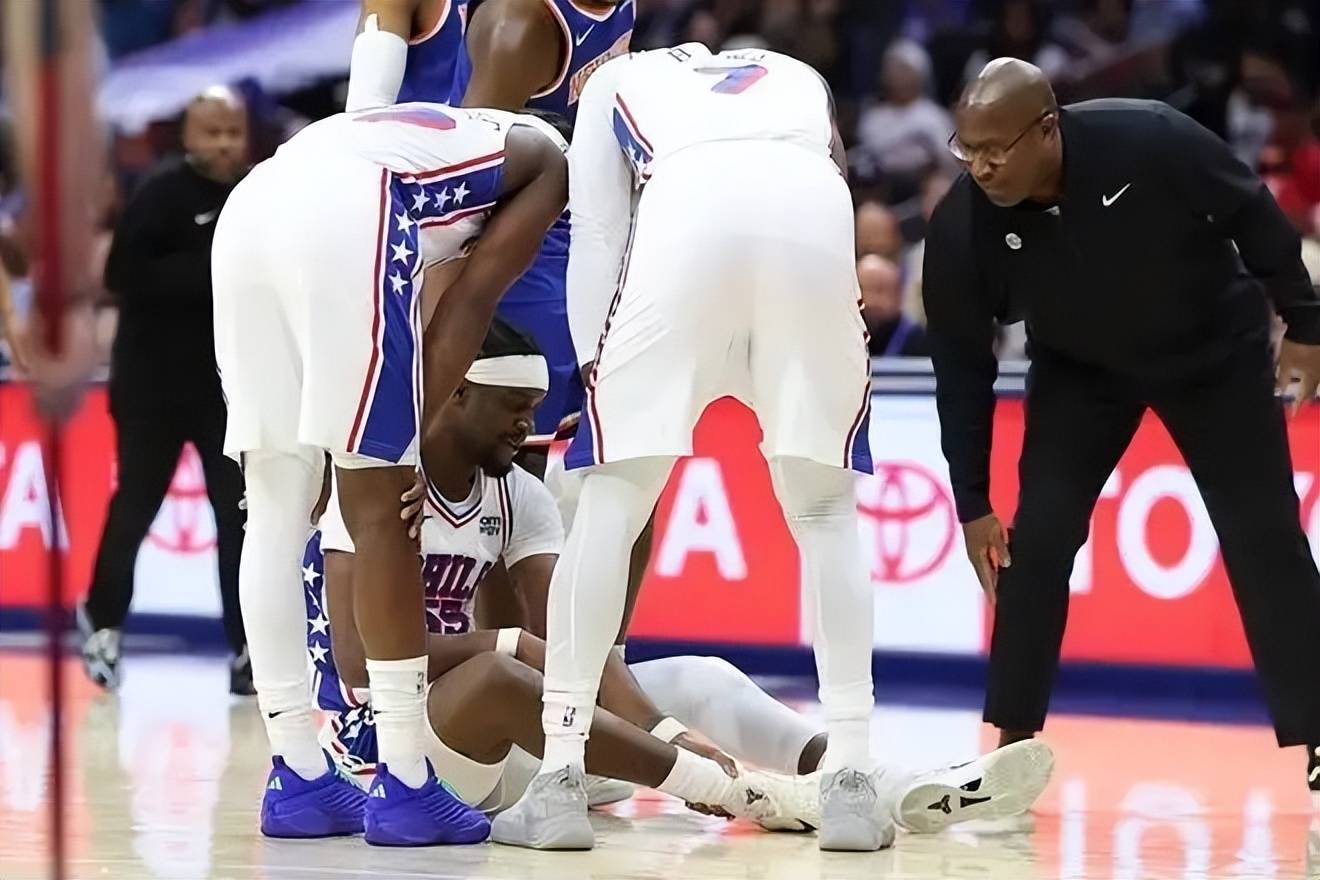
在2026年10月10日的英超联赛中,切尔西迎来了新援帕莱斯特拉的首秀。
这位今夏以4700万英镑从亚特兰大加盟的年轻球员,在对阵伯恩茅斯的比赛中替补登场,标志着他在蓝军的职业生涯正式开启。

战术背景与比赛分析
切尔西在本轮比赛中采取了4231阵型,依旧由主教练波特执掌战术大权。
此战切尔西希望在主场拿下三分,以提升在联赛中的排名。
帕莱斯特拉的替补出场恰逢其时,他的速度和技术为切尔西的进攻增添了新的活力。
根据赛后的数据统计,切尔西全场的传球成功率达到了85%,其中帕莱斯特拉替补出场后的短时间内,传球成功率高达92%。
这不仅反映了他在场上的表现,也展现了他对球队战术的快速适应能力。
人物故事:从亚特兰大到切尔西的艰辛之路
帕莱斯特拉的故事充满了奋斗与拼搏。
作为一名年轻球员,他在亚特兰大的成长过程中经历了许多挑战。
尽管他在意甲表现出色,但在转会到切尔西之前,他也曾面临过伤病的困扰。
然而,这位年轻小将并没有放弃,反而更加努力地训练,以证明自己的价值。
根据切尔西队内人士透露,帕莱斯特拉近期的训练表现极其出色,令所有人印象深刻。
他的加练也成为了队内话题,甚至有队友表示,看到他在凌晨四点的训练录像,感受到他对足球的热爱与执着。
赛场影响与球迷热议
帕莱斯特拉的首秀不仅仅是个人职业生涯的一次里程碑,也对球队士气产生了积极影响。
球迷们在社交媒体上纷纷发起话题,讨论这位新星的表现,并期待他在未来比赛中的发挥。
“足球从来不是11个人的运动,它是整座城市的肾上腺素。
”这句金句再次体现了球迷与球员之间的深厚情感。
帕莱斯特拉的表现,不仅是他个人的胜利,也是切尔西与球迷共同的荣耀。
数据可视化:技术与战术的结合
结合帕莱斯特拉的表现,切尔西的战术调整显而易见。
根据比赛的跑动热区图,帕莱斯特拉在场上的活动区域主要集中在左路,这与切尔西的进攻策略不谋而合。
他的速度与突破能力为球队创造了多次机会,尽管在首秀中未能直接得分,但他的存在无疑为球队注入了新鲜血液。
总结与展望
帕莱斯特拉的首秀为切尔西带来了希望,也为他个人的职业生涯开启了新篇章。
随着赛季的深入,球迷们期待看到这位年轻球员在英超的更多精彩表现。
切尔西的未来,或许正是由这样一位充满潜力的新星所引领。
在接下来的比赛中,帕莱斯特拉的表现将是大家关注的焦点。
我们期待他能在切尔西的蓝色战袍中,书写属于自己的传奇。
OlmoEarth v1.3发布:Ai2推出全球卫星嵌入模型
Ai2(艾伦人工智能研究所)今日发布了一款卫星地图嵌入模型OlmoEarth v1.3,并为全球范围提供了多种分辨率下预先计算好的年度嵌入数据,同时配套推出了基于浏览器的地图制作工具。该模型能够将一年的卫星观测数据压缩成数值指纹,最小分辨率下每个指纹对应10米乘10米的地面区域,同时也提供64平方米和128米分辨率的版本。
这种数值指纹捕捉的模式信息,可供其他软件用于区分农田、森林、矿区等不同类型的地表覆盖。
此前,使用OlmoEarth的主要方式是通过OlmoEarth Studio进行微调,针对每项任务训练一个模型,再将其应用于卫星数据以生成地图。
这种方式需要大量图形处理单元资源,以及下载和存储影像的能力。
此次发布的OlmoEarth嵌入浏览器是一款基于浏览器的地图制作工具。
这意味着任何人都可以将OlmoEarth用于实际工作,从追踪时间变化到寻找相似地点,无需注册登录即可使用。
嵌入数据代表了模型从数百万张卫星图像中学习到的内容。
OlmoEarth会读取一年的雷达图像及相关数据,包括Sentinel-1、Sentinel-2和Landsat的数据。
Sentinel和Landsat是提供地球互补视角的卫星任务:Sentinel-1测量雷达反射信号,而Sentinel-2和Landsat则捕捉可见光和红外波长的光线。
该公司表示,与以往版本的OlmoEarth模型相比,v1.3是其训练成本最低的模型。
其训练所用计算时间仅为最新版本(v1.2)的53%,为第一版(v1)的18%,碳排放量也分别仅为两者的50%和22%。
不过v1.2仍是一款强大的微调模型,对研究机构和合作实验室而言依然具有价值。
这些模型在现实世界中的应用场景 这些卫星模型有助于压缩跨越时间和空间的大量数据,这对于理解地球的变化方式非常有用。
在秘鲁马德雷德迪奥斯地区,围绕拉潘帕的非法金矿开采活动在2017年和2018年达到顶峰,在坦博帕塔国家保护区缓冲区内清除了超过1200公顷的森林。
亚马逊保护团队的MAAP监测项目报告了这一活动。
2019年2月,秘鲁的"水银行动"关闭了大部分采矿作业。
我们如何得知这一事实? 嵌入数据给出了明确答案。
无需进行模型训练,仅通过比较不同年份的数据像素,观察2016年至2020年间的情况,可以清晰看到南部矿区带内有明显的向东扩张趋势:显著变化区域达34平方公里。
而同样的比较放在2020年至2024年间,这一面积降至9平方公里。
关闭行动的效果显而易见。
Ai2表示,对许多团队来说,针对某个想法测试OlmoEarth通常意味着需要进行一次微调运行,这是一项耗时数小时、成本高昂的艰巨任务。
而在浏览器工具中,初步分析仅需几秒钟即可完成。
仅凭少量标签对某个区域进行分析,无需使用GPU。
当某项任务确实需要进行微调实验时,嵌入数据可以帮助判断该实验是否值得投入计算时间,以及模型存在哪些不足之处。
魔法原子柔性力控仿生机械臂 MagicArm R1 正式发布
10月19日,魔法原子宣布推出柔性仿生力控机械臂 MagicArm R1,并结合该产品构建了一套基于VLA具身智能大模型的桌面机械臂解决方案。该方案以 MagicArm R1 为物理本体,搭载登顶 MolmoSpaces 的具身智能大模型 EchoPolicy-0,将视觉感知、智能决策、运动控制、数据采集、模型训练和真机强化学习整合为完整的软硬件系统,面向机器人算法研究、模型训练、智能操作验证和工业技术预研等方向,为具身智能技术研究、能力验证和实际应用提供一体化平台。
仿生拟人作业、全关节实时力感知:把“柔性”做进机械臂本体 魔法原子柔性仿生力控机械臂 MagicArm R1 拥有 6 个自由度,臂展 700mm,小臂支持 180 大幅弯折,自重仅 5.5kg,末端负载 4kg。
与以刚性位置控制为主的传统桌面机械臂不同,MagicArm R1 在全关节引入实时力感知能力,重复定位精度达到 0.1mm,并可在 0.4 秒内快速抑制末端振动,实现仿生拟人作业,兼顾作业精度与运动平顺性。
【魔法原子柔性仿生力控机械臂 MagicArm R1】 全关节实时力感知,是为了应对行业里一对长期存在的矛盾诉求:既要足够“稳”——精度高、振动小、可重复;又要足够“柔”——能感知接触力、能顺应外界扰动。
在抓取易碎物、插入装配、拖动示教等任务中,纯位置控制的机械臂往往“有力使不出”,要么碰坏物体,要么卡死在接触点。
全关节实时力感知让 MagicArm R1 具备了“手感”,为精细操作和多场景适配打下硬件基础,也让“仿生拟人作业”从概念落到可复现的指标上。
部署形态上,魔法原子 MagicArm R1 支持正装、侧装、倒装三种安装姿态,5.5kg 自重配合快捷安装设计,做到随放随用,实验室、教学场景与产线预研工位都能快速铺开。
末端生态方面,MagicArm R1 原生兼容夹爪、灵巧手、吸盘等主流末端工具,并内置多工具管理逻辑,可一站式完成从简单抓取到精细操作的完整任务链路。
轻本体、强力控、多工具的组合,让MagicArm R1 机械臂在桌面级产品中形成了清晰的能力边界:不是“能动能抓”,而是“能感知、能顺应、能精细”。
底座全开、软硬一体:从一台机械臂到一套可进化的具身智能平台 如果说机械臂本体是 MagicArm R1 的“手”,那魔法原子的具身智能模型体系就是它的“脑”。
MagicArm R1 提供全平台开放的 SDK,并配套完整的 AI 开发工具链,打通数据采集、模型训练与部署评估全链路,底座全开、自由开发,让研究与开发团队不必再为硬件接口和工具链拼装投入额外成本。
在训练与验证环节,MagicArm R1 一体化整合运动控制、数据采集与遥操作能力,配套 URDF 与开放 SDK,支持真机强化学习(RL)、DAgger 等闭环训练路径。
力、位姿数据可实时输出,直接对接大模型,用于采集机器人操作数据集;仿真验证、算法原型与真机落地由此一键打通。
【MagicArm R1 全平台开放 SDK,配套完整 AI 开发工具链】 在“大脑”一侧,魔法原子将其在具身智能大模型上的能力储备直接迁移到 MagicArm R1 上,形成可用的操作性能。
在由艾伦人工智能研究院(AI2)发起的全球具身智能零样本评测基准 MolmoSpaces 上,魔法原子自主研发的具身智能大模型 EchoPolicy-0 以 75.4% 的机器人操作平均成功率位列 MolmoSpaces Combined 榜单全球第一。
利用 EchoPolicy-0 ,魔法原子融合 VLM 视觉语言模型的理解与推理能力,构建了 VLM 与 VLA 协同的智能决策机制。
VLM 不仅能理解用户指令、识别目标物体、分析场景中的空间关系,还通过“VLM 目标引导的多候选轨迹选择”技术参与机器人动作的评估与选择——先让动作模型提出多种可能的运动,将其投影到图像平面,再依据 VLM 指定的目标筛选出更匹配的轨迹,并在执行后持续验证,从而引导 VLA 生成和执行更符合任务目标的操作行为。
高层视觉理解由此真正参与低层动作决策,而不只停留在任务分解。
数据与迭代环节同样被纳入闭环。
魔法原子桌面机械臂解决方案引入 Progress 任务进度模型,对遥操作采集的数据进行自动化质量评估与筛选,把停顿、抖动、反复调整等低质量片段挡在训练之外,提高数据利用效率;再叠加真机强化学习,以及“部署—采集—训练—评测—再部署”的持续迭代机制,机器人可以在执行任务的同时积累真实交互数据,让能力随使用不断提升。
从算法验证到产线预研:一套桌面系统覆盖多类研发场景 魔法原子研发实验室 MagicLab Studio 负责人介绍:“桌面机械臂解决方案可应用于机器人算法研究、模型训练、智能操作验证和工业技术预研等方向。
” 在算法研究侧,平台支持 VLA、VLM、模仿学习与强化学习等多条技术路线的开发与验证,为机器人操作模型研究提供真实的物理交互环境;在数据与训练侧,提供从遥操作示教、数据质量评估到模型训练和真机部署的完整流程,为不同操作任务持续积累高质量数据;在工业预研侧,可用于物料分拣、小件转运、精密装配等典型任务的技术验证,并支持拖动示教快速部署,构建人机协同工位。
【魔法原子桌面机械臂解决方案可应用于算法研究和工业技术预研等方向】 此外,MagicArm R1 还支持二次开发,可挂载于四足机器人等移动平台,进一步拓展实验与应用边界。
相比传统需要分别搭建硬件系统、采集工具与训练环境的研发方式,软硬一体的桌面方案显著降低了具身智能的开发、实验与部署门槛。
桌面化形态具备部署灵活、实验环境可控、任务配置方便等优势,为技术快速验证与持续迭代提供了更高效的载体。
随着机器人操作数据与模型能力不断积累,魔法原子桌面机械臂解决方案还可以逐步拓展更多任务类型与应用场景,支持从单一技能学习走向多任务自主操作,让具身智能从单一任务演示,走向更通用、更可实际落地的机器人操作场景。